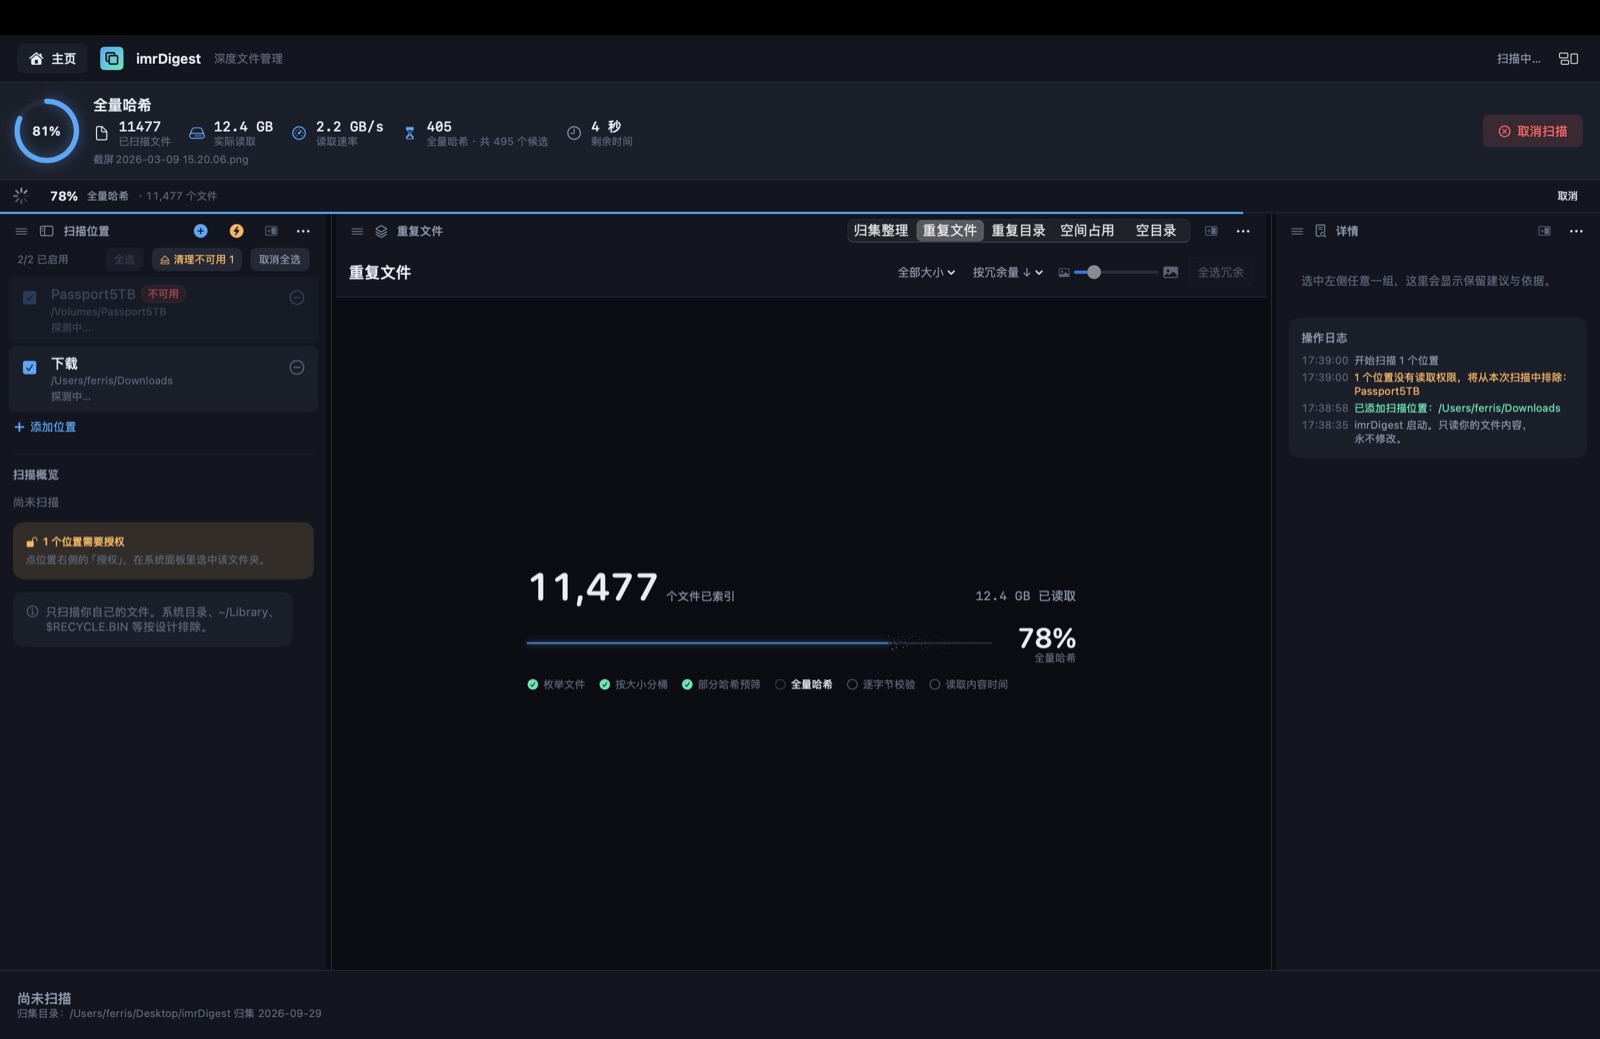
imrDigest
v0.1.0macOS 素材查重、整理与存储体检
面向 3D 与影像创作者。只读内容、只做结构性搬运 —— 唯一允许的写操作是建目录、移动、移入废纸篓与可撤销的反向移动, 永不修改文件内容、元数据或时间戳。
软件开发能力
三维实景是我们的主业;而软件能力是我们能把它做成产品的底气。 做这件事时现成的工具总差一点点 —— 于是缺的部分我们自己写了。 从桌面应用到设备控制、数据管线,全部是自研代码。
macOS 素材查重、整理与存储体检
面向 3D 与影像创作者。只读内容、只做结构性搬运 —— 唯一允许的写操作是建目录、移动、移入废纸篓与可撤销的反向移动, 永不修改文件内容、元数据或时间戳。
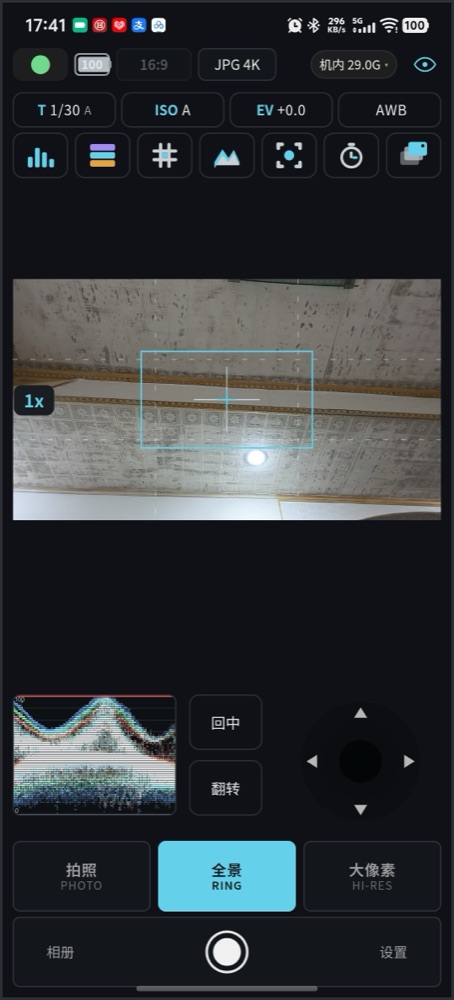
补上官方 App 没做的专业拍摄工作流
官方给的是"成品"——机内拼好的 JPG,调色空间在拼接时就烧死了。 我们做的是手动锁定曝光,并让每张原片 JPG/RAW 都留在相机, 再加直方图、斑马纹、伪色这些专业监看工具。
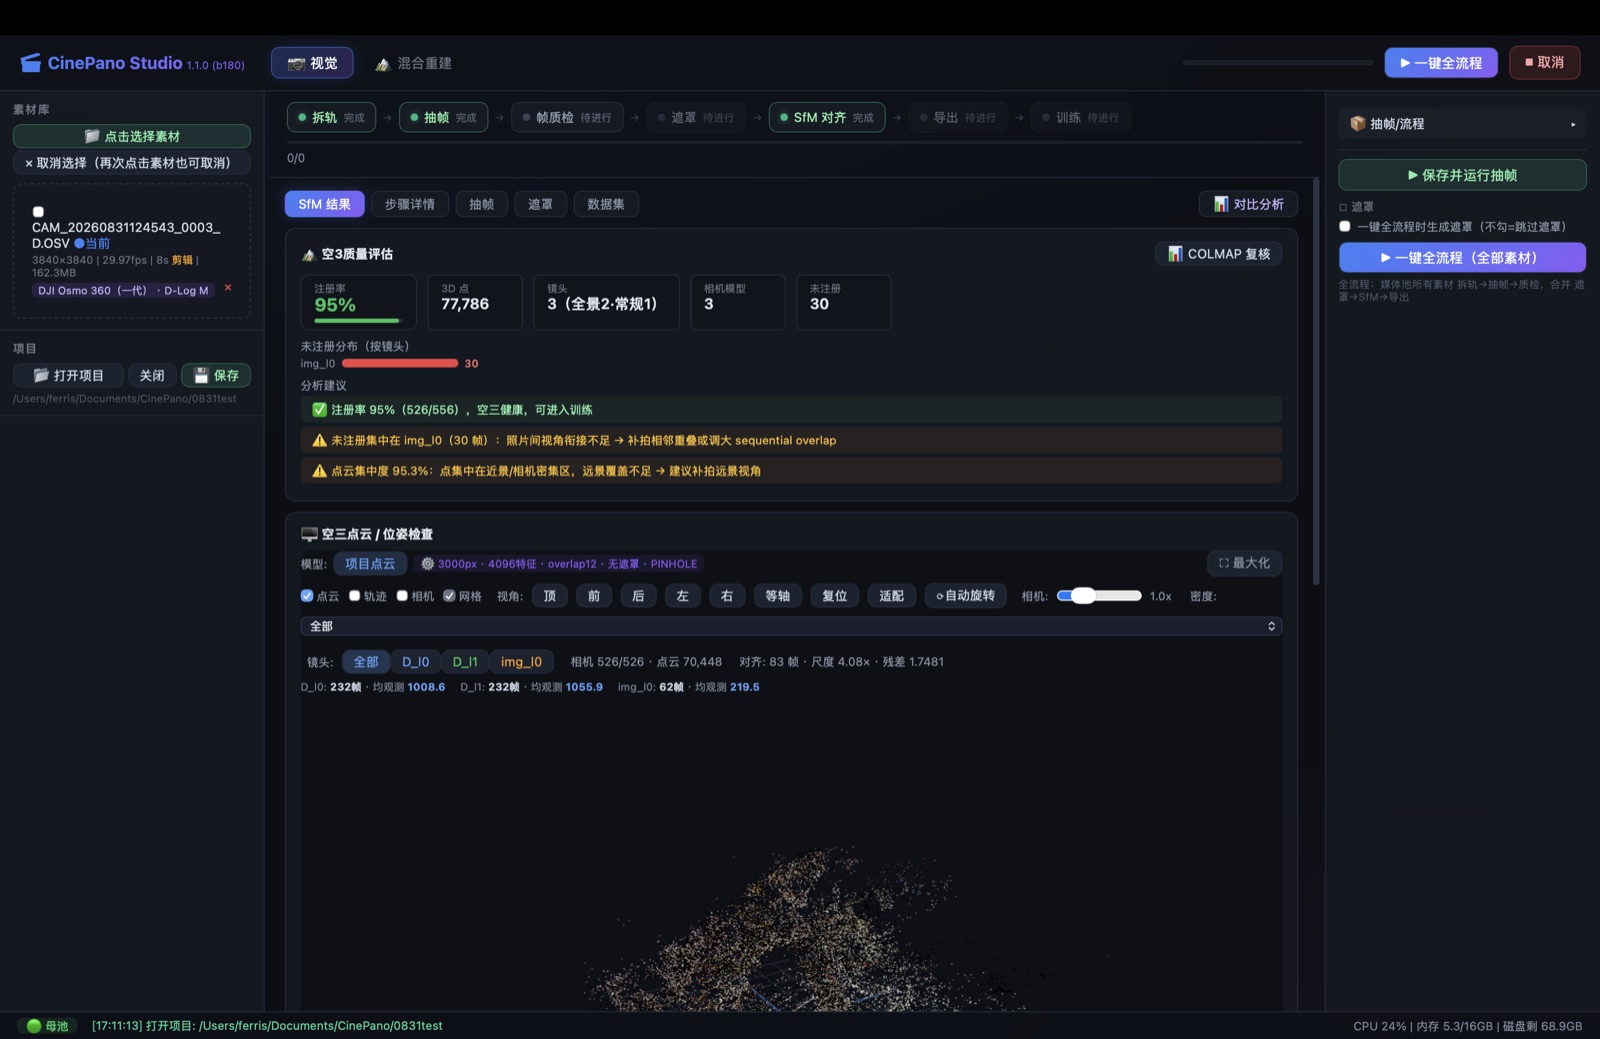
全景视频 → 标准 COLMAP 数据集
把 360° 相机素材处理成可直接训练的数据集。 解决了「200° 双鱼眼直喂 COLMAP 必然失败」这个坑, 并修正默认焦距的 4 倍偏差 —— 注册率从失败提升到 100%。
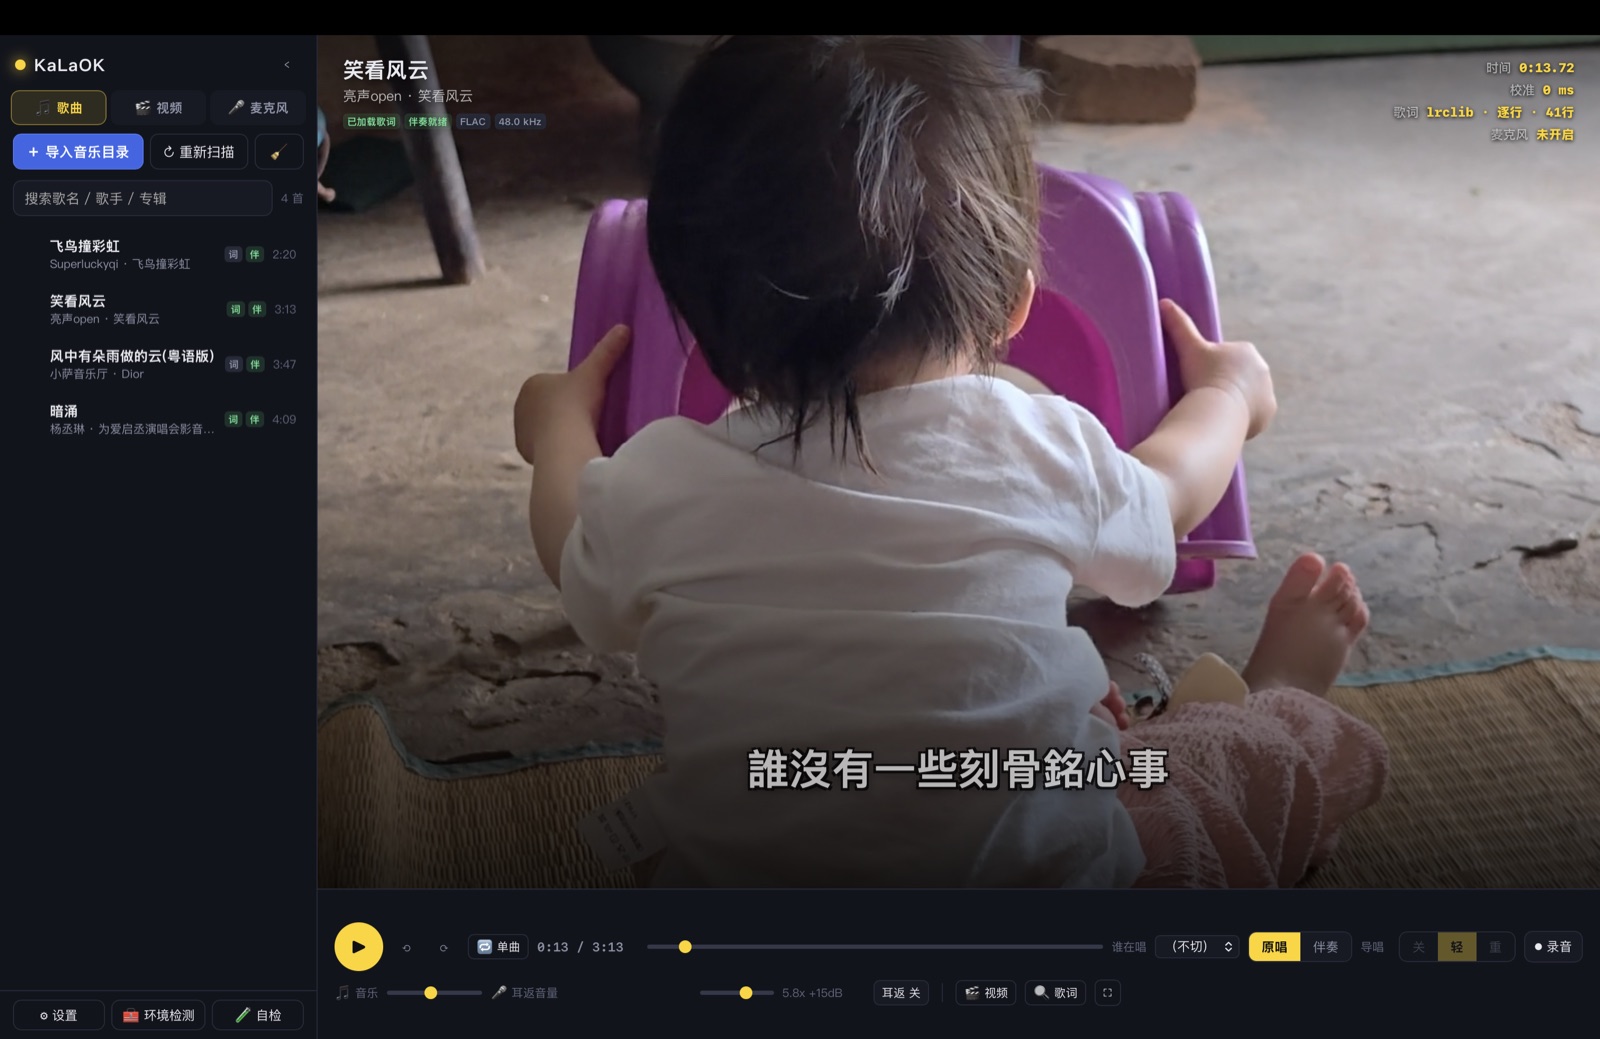
车载 K 歌软件
把车里的麦克风接到电脑上唱歌:本地曲库、在线歌词匹配、 传统 KTV 两行扫词、视频背景、自动生成伴奏。 难点在音频延迟 —— 从 Web Audio 的 25–60 ms 降到原生 5–8 ms,才达到能唱的程度。
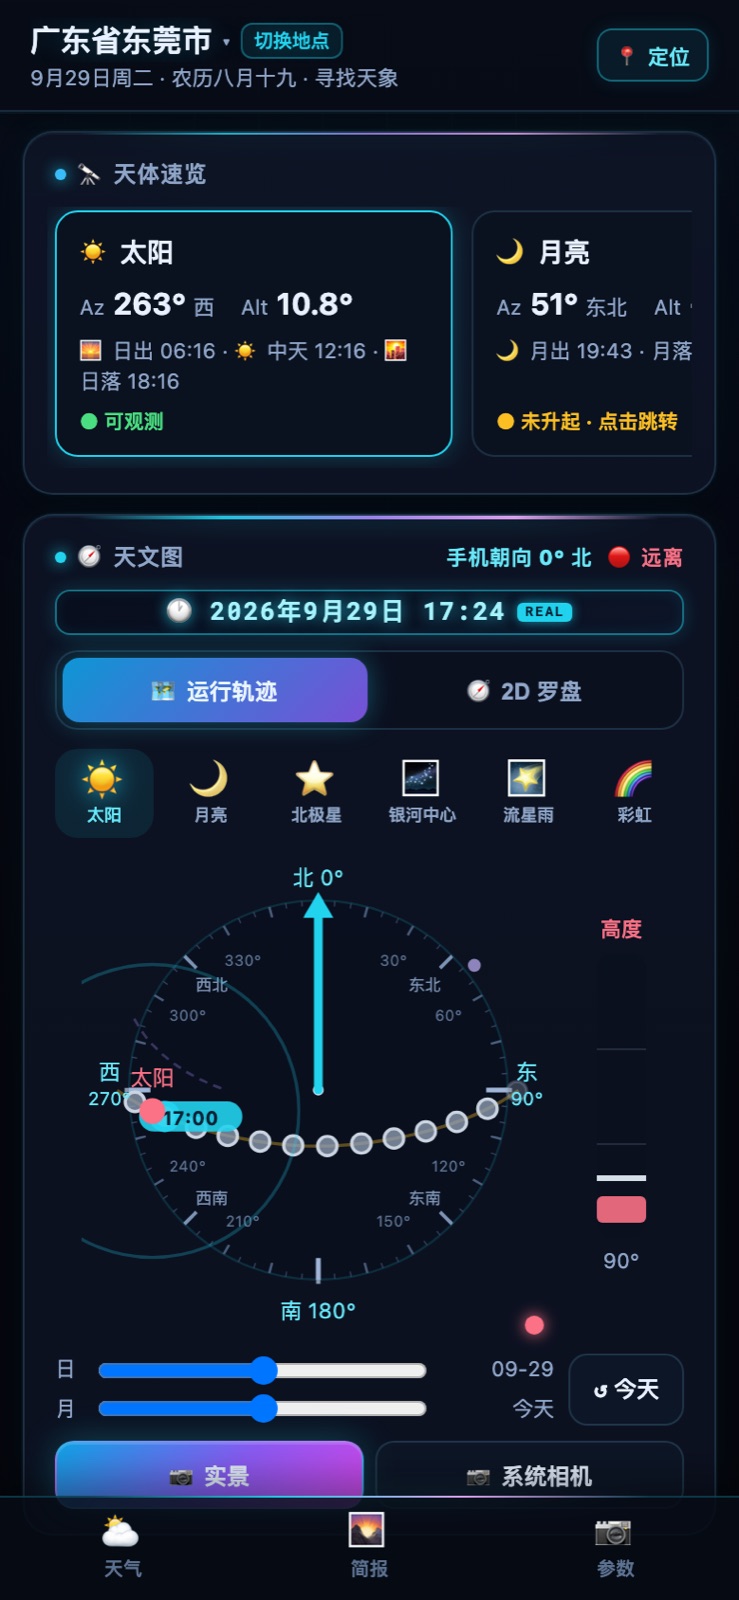
拍摄条件预报
把「今天能不能拍」拆成可查的指标:潮汐、朝霞晚霞概率、 日月位置、光线方向、空气通透度、月相与风力。 含即时罗盘与天体定位。
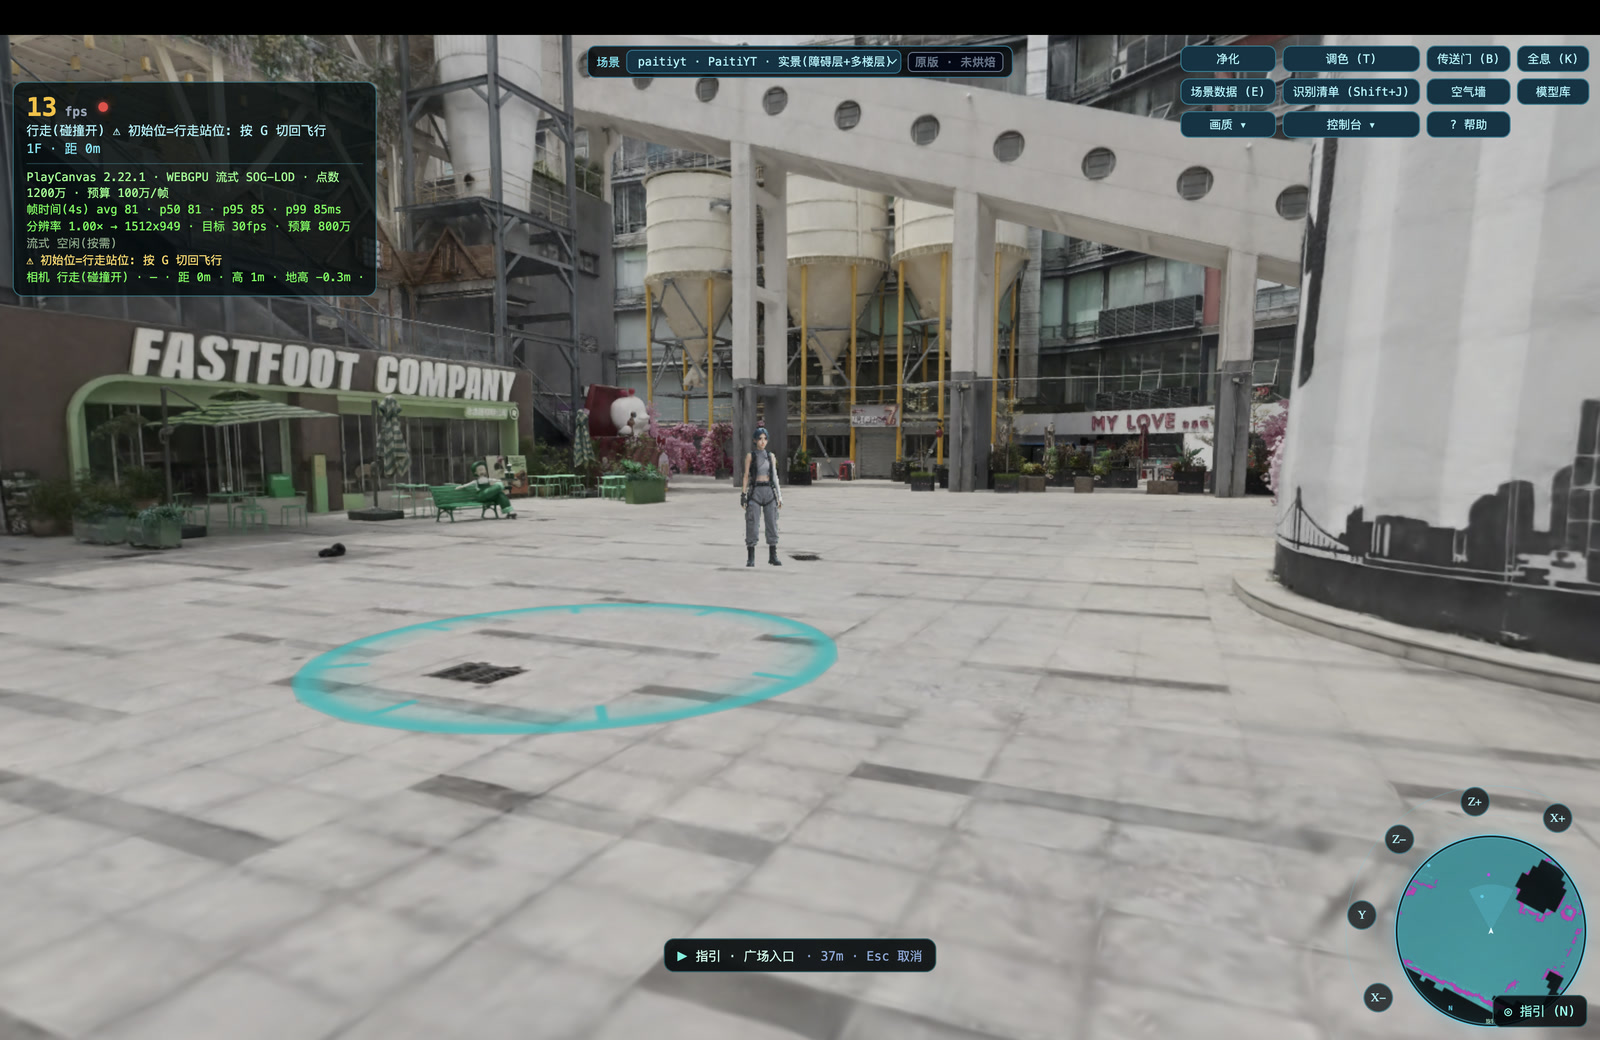
3DGS 大场景调色、烘焙与帧时间诊断
做 3DGS 大场景,缺的往往不是编辑器,而是可量化的调优依据。 它把帧时间按 p50 / p95 / p99 实时摊开,并给出每帧点数预算 —— 让「卡不卡」变成可测的指标,而不是感觉。 场景数据、画质、调色与 SOG-LOD 烘焙在同一界面走完,产物可直接发布。
平台能力
不是一次性项目,而是可复用的内核:换对象、换数据、换界面,就能快速定制出新应用。
导入 PLY/SOG/SPZ,自动转换与流式烘焙;多模型按篇章管理。
3DGS 实景与点云粒子,同一相机模型、视角与焦段完全一致。
接入业务数据,图表与三维场景联动,支持阈值预警。
模型上任意位置打点,锚点可挂照片、视频、文字与历史记录。
客户自行替换模型、数据、图片、标注,不需要改代码。
静态站点(对象存储 + CDN)或私有化部署到内网。
工程规矩
单元测试全绿 · 编译零告警 · 界面无重叠无截断 · 操作逻辑逐条走查 · 多尺寸与全屏实测 · 打包启动验证 · 清理测试残留。
项目进度按「只有真机验证过才算做完」对账,未结案与未做的逐条列明。
技术取舍上优先保证逻辑可被测试覆盖 —— 例如三维预览选择纯数学投影 而非 GPU 着色器,因为投影与排序能被单元测试锁住。